
Как машины чувствуют мир: практический гайд по сенсорам для ESP32
Полный русский перевод практического X Article о сенсорах для ESP32: выбор датчиков, безопасное подключение, фильтрация сигналов и первый sensor loop.

Источник: https://x.com/ardchain/status/2094142902842589217
Автор: ard
Любительский дрон может использовать датчики расстояния, чтобы помогать избегать стены без камеры, но одного измерения расстояния недостаточно для безопасного автономного полёта. Робот может заметить, что ударился о предмет. Настольное устройство может проснуться после движения рядом. Маленькая плата может замечать тепло, вибрацию, звук, свет, наклон и расстояние.
Все они начинаются одинаково: физическое изменение становится сигналом, а программа превращает этот сигнал в решение.
Sensor loop выглядит так:
physical world → sensor reading → filtering → decision → actionESP32 делает этот loop достаточно дешёвым, чтобы собрать его на столе. Важный навык — не заучить каталог модулей. Важно научиться выбирать сигнал, безопасно подключать его, решать, что считается событием, и заставлять устройство реагировать действительно полезным образом.
К концу гайда вы сможете планировать sensor-based ESP32 project — от лампы, реагирующей на сумерки, до маленького робота, избегающего препятствий, — не воспринимая каждый новый sensor как совершенно новую дисциплину.
Плата, использованная в этом гайде
Полная starter build ниже использует ESP32-S3-DevKitC-1, breadboard, jumper wires, light-dependent resistor (LDR), резистор 10 kΩ, LED и резистор 220-330 Ω для LED. DevKitC-1 выводит GPIO4 как ADC-capable pin и GPIO5 как general-purpose pin, поэтому пример легко проверять по подписанным headers на плате. ESP32-S3-DevKitC-1 reference.
Более широкие идеи применимы ко всему семейству ESP32, но pin names, встроенные touch capabilities, доступная memory и layouts отличаются. Используйте точную pin map из статьи только с указанной платой. Для другой платы сохраните architecture и замените wiring по official pinout этой платы.
Сенсор даёт машине одну подсказку
Ни один sensor не видит всю ситуацию. Distance sensor может сказать, что что-то близко; он не скажет, стул это, рука или стена. Accelerometer может сообщить о движении; он не скажет, падает ли робот, пока вы не дадите программе определение «falling».
Это ограничение полезно. Оно держит первый проект маленьким и testable.
| Если вы хотите заметить… | Начните с… | Первое полезное действие |
|---|---|---|
| темноту или яркий свет | light sensor | включить LED или лампу |
| приближение объекта | time-of-flight или ultrasonic distance sensor | замедлить или остановить motor |
| движение рядом или тёплый объект | PIR или thermal sensor | разбудить display или показать local prompt |
| наклон, shake или падение | IMU | сменить режим или записать событие |
| касание или нажатие | button, capacitive pad или pressure sensor | запустить routine |
| длительный громкий звук | microphone | залогировать или обозначить sound event |
| визуальный pattern | camera | сделать image или запустить supported vision task |
Выбирайте sensor от решения, которое хотите принять, а не от самого впечатляющего module, найденного online.
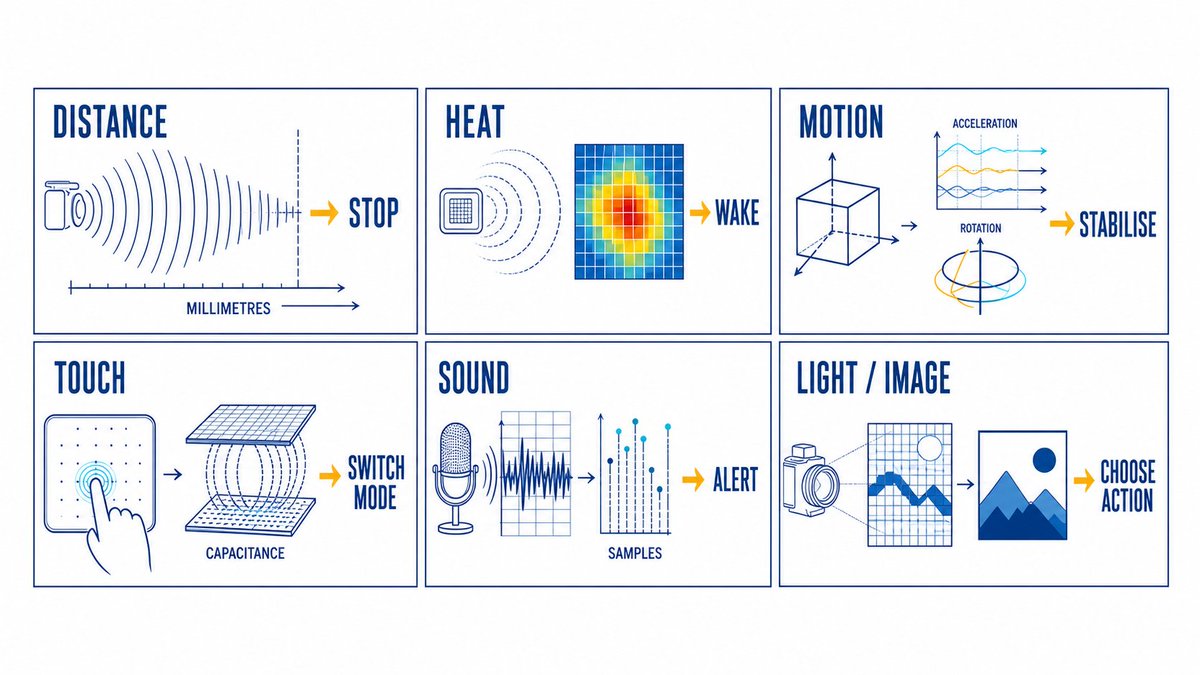
Три вопроса перед покупкой чего-либо.
1. Какое физическое изменение важно?
«Я хочу smart room» — слишком широко. «Я хочу, чтобы лампа включалась, когда на столе становится темно» — buildable question. «Я хочу, чтобы маленький rover избегал ножки стула» — тоже.
Запишите event одним предложением:
When [measurable change] happens for [long enough], the device should [safe action].Например:
When an object stays within 250 mm for 300 ms, the rover stops.
When the desk has been dark for two minutes, the lamp turns on.
When the IMU detects a sharp impact followed by stillness, record a possible fall.
Duration важна. Реальные signals скачут. Одно случайное reading почти никогда не должно управлять motor, relay или alarm.
2. Как быстро устройство должно реагировать?
Температуру комнаты можно sample'ить раз в несколько секунд. Балансирующему роботу readings нужны намного чаще. Один этот выбор влияет на sensor, структуру code, power budget и на то, подходит ли ESP32 как board.
Начните с самой медленной sampling rate, при которой interaction всё ещё ощущается правильной. Быстрый continuous sampling — later optimisation, а не знак серьёзности.
3. Что происходит, когда reading ошибается?
Любой sensor может быть blocked, noisy, плохо установлен или сбит environment. Решите, что устройство делает при uncertainty.
Для первого build uncertainty должна вести к harmless result: показать indicator, log event, pause motion или попросить ещё одно reading. Не заставляйте prototype открывать дверь, управлять mains power или двигать что-то, что может навредить человеку.
Четыре способа, которыми sensors разговаривают с ESP32
Interface module говорит, как board получает signal. Не нужно осваивать все protocols сразу.
| Interface | Что передаёт | Хорошие первые примеры | На что смотреть |
|---|---|---|---|
| GPIO / digital | простой high-or-low state | button, basic motion module | debounce, pull-up mode и false triggers |
| ADC / analog | меняющееся voltage | light-dependent resistor, pressure sensor | calibration и electrical noise |
| I2C | data от нескольких addressed devices на двух shared wires | distance, temperature, IMU modules | address conflicts, pull-ups, wire length |
| SPI | более быстрые data на нескольких signal wires | displays, некоторые IMUs, faster converters | chip-select wiring и board-specific pins |
Перед wiring: ESP32 GPIO и ADC pins используют 3.3 V logic. Не подавайте 5 V signal на GPIO или ADC pin. Power и logic levels на breakout boards отличаются, даже если module выглядит знакомо; сначала читайте labels и documentation именно этой платы. Каждому connected module нужен common ground. Mains-powered lamps, relay modules, large motors и pumps не должны входить в beginner build.
Analog input — это число, полученное из voltage. ADC ESP32 превращает voltage в digital reading, но raw values отличаются между chips и могут быть noisy. Espressif предоставляет calibration support и отдельно документирует noise reduction через measures вроде multisampling; воспринимайте raw number как starting point, а не measurement, которому нужно слепо верить. ESP-IDF ADC overview и ADC calibration guide.
I2C — распространённый путь, если нужны несколько smart breakout boards. Bus делит data line и clock line; у каждого device обычно есть address. Многие breakouts уже содержат pull-up resistors; несколько boards могут сделать combined pull-up слишком сильным. Начните с одного module, коротких jumper wires и I2C scanner, прежде чем добавлять ещё. ESP-IDF I2C guide.

Соберите один полный sensor loop: dusk-light indicator
Первый build позволяет ESP32-S3 измерять свет и включать low-power LED, когда в комнате темно. LED показывает decision loop; он не предназначен для питания или прямого управления household lamp. Build использует только 3.3 V и не управляет mains lamp, relay, motor или pump.
Что нужно
- ESP32-S3-DevKitC-1 и USB data cable;
- breadboard и jumper wires;
- один LDR/photoresistor;
- один резистор 10 kΩ;
- один LED;
- один резистор 220-330 Ω для LED.
Wiring
| Connection | Connect to |
|---|---|
3V3 | одна ножка LDR |
| другая ножка LDR | GPIO4 **и** одна ножка резистора 10 kΩ |
| другая ножка резистора 10 kΩ | GND |
| GPIO5 | резистор 220-330 Ω → длинная ножка LED (anode) |
| короткая ножка LED (cathode) | GND |
LDR и резистор 10 kΩ образуют voltage divider. В такой wiring больше света обычно даёт более высокий raw ADC reading. Ваш LDR, комната и board будут отличаться, поэтому code сначала печатает readings, а уже потом просит LED принимать decision.
На breadboard поместите свободную ножку LDR, одну ножку резистора 10 kΩ и jumper к GPIO4 в один connected row. Эта shared row — measurement node.

Используйте таблицу выше как source of truth для actual connections. Visual объясняет signal path; это не физический breadboard layout и не замена проверке labels на вашей board.
Загрузите sketch
Установите актуальную esp32 platform через Arduino IDE Boards Manager, выберите ESP32S3 Dev Module, выберите USB port и загрузите этот sketch. Остальные board settings оставьте default, если documentation вашей board не говорит иначе. Если upload fails, удерживайте BOOT, начните upload, затем отпустите BOOT, когда connection begins. Espressif Arduino installation guide документирует package setup. Arduino-ESP32 installation.
const int LIGHT_PIN = 4;  // GPIO4 / ADC1_CH3 on ESP32-S3-DevKitC-1
const int LED_PIN = 5;

const int DARK_ON = 1200;   // replace after measuring your room
const int LIGHT_OFF = 1600; // higher value prevents flicker
bool indicatorOn = false;

int averageLightReading() {
  long total = 0;
  for (int i = 0; i < 10; i++) {
    total += analogRead(LIGHT_PIN);
    delay(10);
  }
  return total / 10;
}

void setup() {
  Serial.begin(115200);
  pinMode(LED_PIN, OUTPUT);
}

void loop() {
  int light = averageLightReading();
  Serial.println(light);

  if (!indicatorOn && light < DARK_ON) {
    indicatorOn = true;
  } else if (indicatorOn && light > LIGHT_OFF) {
    indicatorOn = false;
  }

  digitalWrite(LED_PIN, indicatorOn ? HIGH : LOW);
  delay(150);
}
Откройте Serial Monitor на 115200. Закройте LDR и отметьте range readings; откройте и отметьте второй range. Поставьте DARK_ON между этими ranges. LIGHT_OFF поставьте немного выше DARK_ON.
Например, covered readings около 400-650 и uncovered readings около 2400-3000 делают DARK_ON = 1200 и LIGHT_OFF = 1500 разумными первыми настройками. Проверяйте их при реальном уровне света, где indicator должен переключаться. Два observed ranges почти не должны пересекаться; если сильно пересекаются, переставьте LDR или поменяйте divider resistor до reliance on result. Если при закрытии sensor readings растут, а не падают, переверните threshold comparisons вместо guessing at different wiring.
Если в Serial Monitor ничего не появляется, проверьте selected port и что USB cable передаёт data. Если каждое значение ноль или fixed, перепроверьте shared LDR/resistor/GPIO4 node и GND. Если LED не загорается, переверните LED orientation и убедитесь, что resistor стоит in series.
От raw reading к event
Полезная часть sensor project происходит между reading value и action.
Представьте distance sensor, направленный вперёд на slow indoor rover. Это fragile:
if distance < 250 mm: stopDistance readings могут ошибаться из-за material цели, angle, range, ambient conditions или limits самого sensor. Более надёжное первое правило имеет четыре stages:
read several samples
        ↓
discard impossible readings
        ↓
calculate a small average or median
        ↓
require the condition to persist before acting
Code может быть простым:
distanceMm = readDistanceMm();        // supplied by the sensor's library

if (distanceMm > 0 && distanceMm < 250) {
  closeReadings++;
} else {
  closeReadings = 0;
}

if (closeReadings >= 3) {              // use readings spaced in time
  stopMotors();
}
Это намеренно pattern, а не drop-in firmware. Конкретная library, pins, sampling interval, valid range, motor speed и stopping distance зависят от выбранного hardware. Измерьте stopping distance rover в реальной environment и выберите threshold с generous margin. Урок переносимый: принимайте decision по small history of readings, а не по single moment.
Добавьте hysteresis, чтобы устройства не flicker'или
Если automatic lamp включается ниже 300 и выключается выше 300, крошечные changes around boundary могут заставить её flicker. Дайте двум transitions разные thresholds:
light below 280  → lamp on
light above 340  → lamp off
between them     → keep the current state
Эта идея, hysteresis, хорошо работает для многих threshold-based projects: distance, temperature, touch и sound level. Для некоторых других лучше подходят timing rules, state machines или adaptive baseline.

Один sensor может реагировать. Несколько sensors создают context.
Camera мощная, но это не единственный способ собрать machine, которая adapts to surroundings. Маленькие robots часто объединяют более простые signals, потому что каждый signal покрывает свой failure mode.
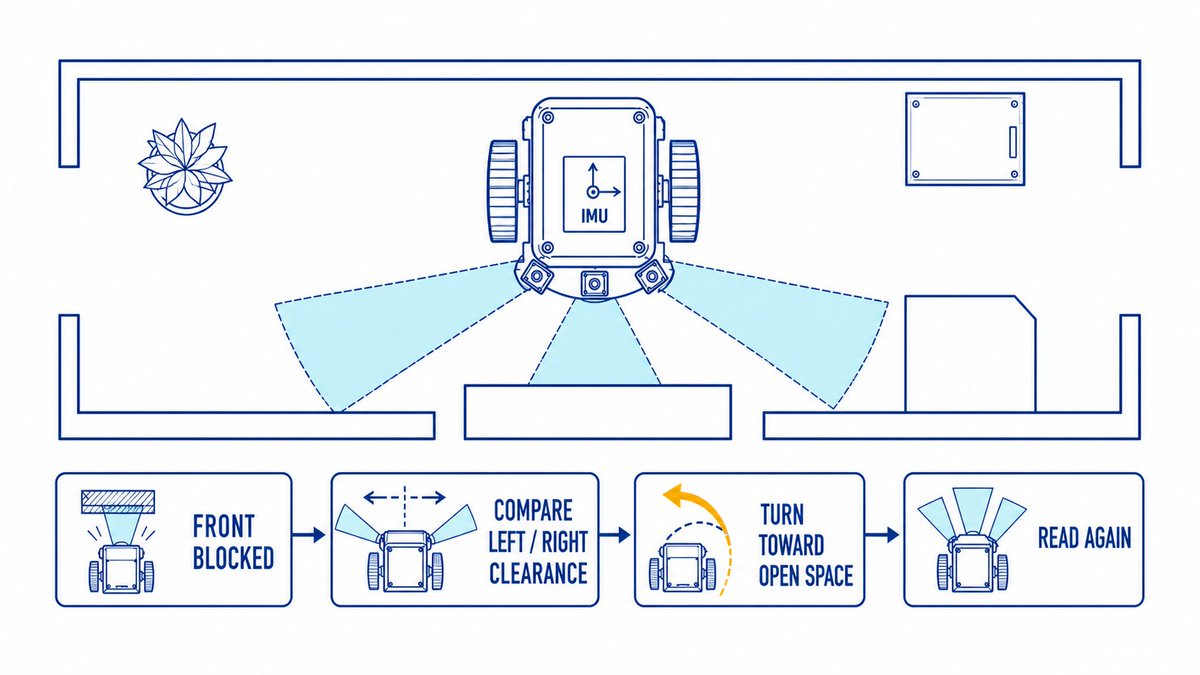
Рассмотрим slow indoor camera-free rover:
front distance sensor → obstacle proximity
left/right distance sensors → choose an open direction
IMU → detect a bump or unexpected tilt
wheel encoder → estimate wheel rotation
timed motor commands → a rough movement assumption
У rover всё ещё есть limits. Shiny, soft, angled или distant objects могут запутать конкретный distance sensor. Timed motor commands не доказывают, что wheel действительно moved. Behaviour становится надёжнее, когда он сравнивает signals, а не completely trusts one reading.
На этом этапе называйте это combining sensor rules: используйте больше одной imperfect clue перед важным decision. Formal sensor fusion — более глубокая тема, где shared state оценивается по sensors with known errors. Для начала не нужен Kalman filter. Полезное starter rule: остановить rover, когда front sensor близко, затем использовать left/right clearance для выбора turn.
Семь проектов, которые масштабируются от простого к неожиданному
| Project | Sensor idea | First version | Upgrade path |
|---|---|---|---|
| dusk lamp | light level | LED switches on in dim light | добавьте relay только после понимания electrical safety |
| parking / proximity indicator | distance | LEDs show how close an object is | добавьте buzzer и small display |
| desk activity display | PIR | screen wakes after nearby motion | добавьте time-of-day rules и local logging |
| tilt controller | IMU | tilt changes an on-screen cursor | управляйте servo с safe limits |
| sound-level signal | microphone level | light indicates sustained loud sound | классифицируйте narrow sound pattern после сбора examples |
| plant monitor | capacitive soil moisture + light | display readings and alert on dry soil | оставьте alerts; pump требует separate low-voltage driver и power design |
| obstacle-avoiding rover | one distance sensor | stop before an obstacle | добавьте side sensing, IMU context и controlled turns |
Каждый project использует ту же architecture. Меняйте input, сохраняйте discipline: сначала докажите reading, затем добавьте visible indicator, и только последним шагом physical actuator. Избегайте water, mains electricity, large motors и relays, пока не сможете независимо verify required power, isolation, driver и failure behaviour.
Touch, sound и vision тоже sensors
Граница между «sensor project» и «AI project» мягче, чем кажется.
ESP32-S3 может измерять changes in capacitance на supported touch pads. Подключите conductive touch surface к supported GPIO и следуйте chip- and board-specific pin guidance; DevKitC-1 не предоставляет ready-made touch pad. Placement и calibration всё равно определяют, будет ли interaction reliable. ESP32-S3 capacitive-touch documentation.
Microphone начинается как stream of samples. Camera начинается как frame of pixels. Первый полезный project может только измерять volume или detect motion. Более продвинутая работа может recognize wake word, classify vibration, identify gesture или detect object, но camera-based QR decoding или object recognition требуют подходящего camera hardware, memory, lighting и software support.
Держите layers separately:
sensor hardware → clean signal → simple rule → trained model, if needed → actionТакой порядок делает debugging возможным. Если device behaves badly, вы можете понять, проблема в wiring, placement, noisy data, weak rule или самой model.
Соберите первый loop до системы
Начните с одного sensor и одного harmless output. Сделайте output visible: печатайте reading, меняйте LED или рисуйте bar на display. Тестируйте в real environment, где устройство будет жить.
Затем ответьте на пять вопросов в notebook или text file:
- Какое reading появляется в normal state?
- Какое reading появляется during event?
- Насколько readings vary?
- Какой false event happens чаще всего?
- Какое action остаётся safe, когда sensor wrong?
Эти пять answers ценнее сложной wiring diagram, скопированной с random project page.
Physical world messy. Хорошие embedded projects оставляют место этому mess: sample more than once, use conservative thresholds, log what happened и make small changes one at a time.
Куда идти дальше
Выберите один signal, который важен в вашем space. Измерьте его. Заставьте LED или display реагировать. Затем дайте этой reaction настоящую job.
Этот small loop — начало sensor-driven device: rover, который respects distance; room, которая notices light; tool, который detects vibration; или local interface, который responds, когда person actually there.