
Как самостоятельно собрать человекоподобного робота дома
Полный перевод X Article о DIY-наборе Asimov 1: механика, электроника, CAN-шина, симуляция, перенос политики ходьбы на реального робота и почему сборка дома учит лучше видео.
Источник: пост yishan в X. Оригинальная статья: Asimov в X.
Если вы по-настоящему увлечены робототехникой, вам наверняка захочется однажды собрать человекоподобного робота своими руками. Когда вы сами собираете каждый сустав, подключаете каждый провод CAN, настраиваете каждый ID двигателя, вы в итоге действительно понимаете, как устроен человекоподобный робот и на каких принципах он работает.
Для этого Asimov предлагает способ собрать человекоподобного робота дома.
Этот подход задает разработчикам практичный маршрут: от подготовки инструментов вроде шестигранников M2-M6, паяльника, обжимных клещей, мультиметра и CAN-USB-адаптера до базовых навыков в механике, электронике, Linux/Python и выбора конструкционных деталей.
Он также подробно показывает настоящие трудности сборки: разводку проводки, назначение ID двигателей, порядок на CAN-шине, возврат суставов в исходное положение, совпадение таймингов между симуляцией и реальным роботом, а также то, почему политика управления начинает колебаться из-за недостаточного демпфирования и состояния, приходящего в неправильном порядке. Это дает цельное понимание механики, электроники, управления и AI-политик.
Рекомендуется всем разработчикам робототехники, которые хотят перейти от просмотра видео к настоящей работе руками.
Как самостоятельно собрать человекоподобного робота дома
Любители, которые хотят сделать человекоподобного робота, часто не знают, с чего начать.
Они смотрят видео Unitree или Figure AI, читают статьи, возможно, покупают небольшие hobby-наборы. Затем приходит понимание: между «роботом, который делает сальто назад в контролируемой лаборатории» и «роботом, которого я могу реально собрать, изменить и понять» лежит огромная пропасть.
Эта пропасть существует потому, что большинство человекоподобных роботов являются закрытыми системами. Вы не видите их внутреннее устройство. Вы не можете найти замену детали за два дня. Если что-то ломается, приходится ждать месяцами. А если вы хотите изменить конструкцию сустава, задача становится еще сложнее.
Asimov 1 — это DIY-набор, в котором есть все необходимое, чтобы собрать человекоподобного робота дома: https://menlo.ai/asimov-1
Ниже — руководство по домашней сборке человекоподобного робота на примере Asimov 1.
Мы разберем аппаратную часть, производство, электронику, систему управления и то, как закрыть разрыв между симуляцией и реальным применением, который большинство руководств оставляют за кадром.

На изображении выше показан Asimov 1. Для тех, кто хочет участвовать в созревании этой технологии своими руками, это точка входа. Набор стоит 20 000 долларов и доставляется на дом. Это короткий путь в мир человекоподобных роботов. В комплект входят все позиции из ведомости материалов, руководство пользователя и базовая спецификация ходьбы. Манипуляторы находятся в разработке и должны появиться через несколько месяцев. Первые устройства были отправлены в конце августа клиентам более чем в 20 странах. Заказать комплект можно здесь: https://menlo.ai/asimov-1
Что именно вы строите

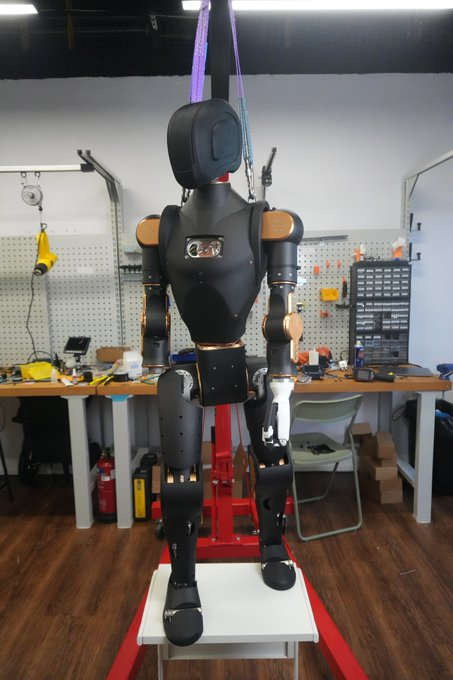
Asimov 1 имеет рост 1,2 метра, весит 35 килограммов и обладает 25 активными степенями свободы: по 6 на каждую ногу, по 5 на каждую руку, 1 в талии и 2 в шее. В него встроены сенсоры, бортовой вычислительный модуль и базовая политика движения, которая выполняется на самом роботе.
Что входит в набор
Комплект: https://asimov.inc/diy-kit
- Аппаратная часть: все компоненты из BOM без сборки, питание, кабели и запасные части.
- Вычисления: edge-плата для высокоуровневого управления, плата управления движением для внутренней шины, сетевая плата и плата распределения питания.
- Сенсоры: монокулярная камера, IMU, микрофон, динамик и обратная связь по состоянию моторных суставов.
- Безопасность: физическая и беспроводная аварийная остановка, руководство по безопасности, маркировка и инструкции по эксплуатации.
- ПО: предобученная политика ходьбы, robot cloud API и CLI, edge API для низкоуровневого управления, приложение для телеоперации и виртуальный цифровой двойник Asimov.
- Документация: краткое руководство, полная инструкция по сборке и DIY-видеоуроки.
Не входят: инструменты, батареи, 4G/5G-модуль, продвинутые сенсоры вроде лидара или 360-градусной камеры.
Это не игрушка. По сложности он ближе к автомобилю, чем к проекту на выходные.
Ожидаемое время сборки — около 20 часов. Обновления конструкции сократили оценку со 100 часов на старте. Объем работы не исчез, просто часть сложности была снята. Человекоподобный робот — не одна система, а пять или шесть систем, которые должны работать согласованно. Механика должна быть собрана правильно, чтобы проложить проводку; проводка должна быть правильной, чтобы включить питание; питание должно работать штатно, чтобы выполнить калибровку; калибровка должна быть точной, чтобы симуляция стала полезной.
Большинство людей недооценивает сложность проводки и отладки. Они думают, что самое трудное — механическая сборка, потому что ее видно. Но настоящие проблемы обычно начинаются при первом включении: двигатель реагирует в неправильную сторону, сустав неверно выходит в ноль, CAN ID не были заданы до сборки. Все это решаемо, но требует времени и должно обнаруживаться в контролируемой и безопасной среде.
У каждого этапа есть собственные режимы отказа, и ни один этап нельзя пропустить. Эти 20 часов — не просто время сборки, а минимальное время, чтобы понять компоненты, из которых состоит ваш робот.

Правильная первая веха — не «заставить его ходить». Правильная первая веха — чистое, безопасное и проверяемое включение питания.
Что нужно подготовить заранее
Для сборки Asimov нужны способности в трех областях. Не обязательно быть экспертом в каждой из них, но нужно уметь самостоятельно разбираться с проблемами.
- Механика. Вы будете собирать конструкционные детали, затягивать крепеж с заданным моментом и работать с параллельным механизмом голеностопа, который отличается от стандартного последовательного сустава. Если вы собирали RC-модели, промышленное оборудование или любые узлы с несущей механикой, базовая подготовка у вас уже есть.
- Электроника. Вы будете соединять двигатели по CAN-шине, задавать ID двигателей, паять разъемы и искать проблемы сигналов мультиметром. Если у вас есть опыт электронных проектов выше начального уровня, вы готовы. Если нет, прочитайте раздел о проводке до начала сборки, а не после.
- ПО и симуляция. Вам нужно настроить стек управления, проверить путь симуляции и достаточно понимать прошивку, чтобы отлаживать проблемы таймингов. Понадобятся базовые знания Linux и Python. Раздел о движении ниже подробно описывает стек управления.
Если какая-то часть вам незнакома, это нормально. Руководство покрывает каждый шаг. Также есть видео процесса сборки. Сообщество активно. Но лучше заранее понимать, какие участки потребуют больше всего времени на обучение.
Необходимые инструменты
Обязательные:
- Шестигранники M2-M6. Для винтов с внутренним шестигранником во время сборки.
- Паяльник. Для соединения электронных компонентов.
- Инструмент для зачистки проводов. Для подготовки концов проводов перед пайкой или обжимом.
- Обжимные клещи. Для надежного крепления разъемов к проводам.
- Мультиметр. Для проверки напряжений и целостности цепей до и после включения, а также для диагностики проводки.
- Термофен. Для термоусадки на кабельных соединениях.
Опциональные, но рекомендуемые:
- Принтер этикеток. Маркируйте каждый провод и разъем во время сборки. На этапе отладки вы скажете себе спасибо.
- CAN-USB-адаптер. Позволяет напрямую подключаться к двигателям по CAN-шине для тестирования и проверки после сборки. Подойдет устройство Waveshare. Если пропустить этот шаг, отладка проблем с двигателями станет заметно болезненнее.
Аппаратная часть: из чего она состоит и почему
Asimov 1 старается переиспользовать одну и ту же линейку актуаторов внутри антропоморфной схемы везде, где это позволяет нагрузка. В голеностопах и шее применяются одинаковые двигатели на 36 Н·м. В сгибании бедра и повороте талии — одинаковые двигатели на 120 Н·м. Чем меньше типов двигателей, тем проще BOM и тем меньше возможных точек отказа в два часа ночи.
Конструкция голеностопа на первый взгляд кажется нелогичной. 36 Н·м кажутся небольшим моментом для сустава, который должен стабилизировать вес всего тела. Но голеностоп Asimov 1 — не последовательный сустав, а параллельный RSU-механизм: два двигателя через общую систему тяг управляют тангажом и креном. Нагрузка распределяется, и логика последовательных суставов здесь неприменима.

Это различие важно не только для механики. Оно влияет на симуляцию, управление и развертывание. При обучении политики движения в симуляции голеностоп часто моделируют как прямой привод для простоты. Но в реальном железе это не так. Переход из симуляции в реальность требует кинематического переотображения. Если это проигнорировать, политика сломается на уровне суставов еще до настоящей ходьбы.
В ноге 12 активных суставов, по 6 с каждой стороны. Суставов пальцев нет. Отталкивание и восстановление равновесия вперед полностью выполняются голеностопом, поэтому параллельный механизм голеностопа занимает такое важное место в конструкции ноги. Сборка Asimov 1 заставляет понять эти детали, потому что вы собираете их руками.
Производство: что можно печатать, а что нельзя
Детали следуют соглашению об именовании, которое прямо говорит, как должен быть изготовлен каждый компонент.
Детали класса A точно обрабатываются на ЧПУ из алюминия 7075. Детали класса B печатаются из нержавеющей стали 316L методом SLM. Детали класса C печатаются из нейлона PA12 методом SLS или MJF. Детали класса X — готовые покупные компоненты.

FDM-печать не подходит для силовых конструкционных деталей. Это не вопрос вкуса, а вопрос допусков и прочности. Кронштейн сгибания бедра, изготовленный из алюминия 7075, выдерживает повторяющиеся динамические нагрузки 35-килограммового робота в движении. Такой же кронштейн, напечатанный на настольном принтере из PLA, с этой задачей не справится. Он будет изгибаться под нагрузкой, увеличивать люфты и разрушать механические предположения, на которых стоит система управления. Геометрический дефект на уровне кронштейна передается в геометрию контакта стопы, затем в обучающие данные и в итоге приводит к невозможности переноса политики. Вся цепочка отказа начинается на производстве.
PA12-нейлон, напечатанный SLS или MJF, — другая история. Он подходит для держателей кабелей, крышек и ненесущих элементов, потому что эти детали не находятся в силовом пути. Производственный код говорит, к какому классу относится каждая деталь. Следуйте коду.
Именно поэтому сборка Asimov 1 так полезна как обучение. Вы понимаете, какие решения по материалам критичны, а какие нет. Вы видите, почему кронштейн бедра должен быть из обработанного алюминия, а кабельный держатель может быть из нейлона. Производственные решения несут в себе структурную логику, которую ни один учебник не объяснит так сжато.
Если вы закупаете детали самостоятельно, для обработки и печати рекомендуются PCBWay или JLCMC. Сроки и качество у них достаточно стабильны. Если вы покупаете набор, детали приходят готовыми к сборке.
Электроника и проводка
Вычислительный стек включает edge-плату для высокоуровневого управления, плату управления движением для внутренней шины, сетевую плату и плату распределения питания. Двигатели общаются по CAN-шине. IMU передает данные прошивке по тому же коммуникационному пути.
Проводка — место, где большинство новичков теряет больше всего времени. Порядок CAN-шины важнее, чем кажется. На раннем этапе разработки Asimov запросы состояния двигателей отправлялись в порядке, но ответы могли приходить в другом порядке. На уровне коммуникационного слоя это нормально. На уровне управления — нет.

Политика интерпретировала устаревшие и перемешанные состояния как реальные физические отклонения и слишком активно их исправляла. Получавшиеся рывки вызывали колебания ног: робот начинал сильно раскачиваться еще до первого шага.
Решение — сделать так, чтобы реальный путь I/O-сэмплирования совпадал с ожиданиями тренировочной среды. Опрос актуаторов должен идти с ожидаемой частотой, система должна ждать ожидаемый порядок пакетов, а гибкость коммуникационного слоя не должна создавать временную неоднозначность на уровне управления.
Такую проблему по-настоящему понимаешь только после того, как сам собрал и подключил робота.
Симуляция и управление

Ходьба — это не механическая проблема, а проблема данных.
Политика движения — нейросеть, обученная в симуляции методом обучения с подкреплением. Главный вопрос не в том, насколько сложна сеть, а в том, получает ли политика в симуляции те же типы данных, с теми же таймингами и тем же качеством, что и на реальном железе.
Большинство провалов переноса из симуляции в реальность вызваны не несовпадением физической модели, а сдвигами таймингов, устаревшими наблюдениями, джиттером шины или отличиями в том, как управляющие сигналы вычисляются в симуляции и на железе. Даже если физическая модель верна, при неправильных таймингах политика все равно провалится. Asimov эту проблему преодолел. Политика движения, обученная в симуляции, запускается на роботе напрямую, без дообучения и без итераций на самом роботе. Дальше — как этого удалось добиться.
Симулятор Asimov выполняет физику на 200 Гц, наблюдения и I/O-обработку на 200 Гц, а политику — на 50 Гц. Эти частоты намеренно независимы. Политика обучается не на идеально свежем состоянии симуляции, а на данных, которые уже отражают временные ошибки контура управления, потому что именно такие состояния производит реальный робот.
Наблюдения суставов группируются в реальном порядке CAN-опроса. Данные разных суставов приходят в разное время. Самая старая группа имеет задержку от 0 до 2 шагов, самая свежая — без задержки. Такая чередующаяся структура не является побочным эффектом симуляции, а специально имитирует реальное поведение железа.
Проблема колебаний и чему она научила
На раннем этапе разработки Asimov 1 робот при запуске сильно колебался. Первая реакция — увеличить демпфирование, перенастроить rewards или поправить железо. Но это не решило проблему.
Настоящая причина была во взаимодействии двух факторов.
Первый: значения KP/KD из симуляции давали недостаточно демпфированную систему. Политика по сути является MLP. Ее задача — моделировать функцию по наблюдаемым данным. Если обучать ее на недостаточно демпфированных симуляционных данных, она учится недостаточно демпфированному управляющему поведению и переносит его на реальное железо. На железе сами усиления выглядели приемлемо, но выученное поведение давало перерегулирование. Каждое перерегулирование вызывало еще большую коррекцию, и возникали устойчивые колебания.
Второй: порядок CAN-пакетов заставлял политику корректировать состояние, которое уже не отражало реальность, усиливая колебания в каждом цикле.
Эти две проблемы нужно было решать одновременно. Исправление одних усилений не сработает, если политика потребляет состояние в неправильном порядке. Исправление порядка CAN-шины тоже не сработает, если контроллер остается недостаточно демпфированным.
Это не просто вопрос «аккуратной настройки усилений». Важнее, чтобы симуляция и железо производили один и тот же тип данных. Если домен данных расходится, поведение, выученное политикой, не переносится, какими бы разумными ни казались отдельные параметры.
Такое нельзя выучить по книге. Нужно собрать робота, подключить проводку, увидеть, как его трясет, а затем пройти назад по системе управления и найти причину.
Обучение политики движения
Акторная сеть наблюдает 45 измерений: угловую скорость IMU, проецированную гравитацию, командную скорость, положения суставов, сгруппированные по CAN-времени, скорости суставов, сгруппированные по CAN-времени, и предыдущее действие.
Реальная линейная скорость базы намеренно исключена. Настоящий робот ее не измеряет. Обучение с использованием недоступной информации создает хрупкие политики, которые ломаются при развертывании.
Это важная деталь. Большинство базовых моделей движения подают в политику истинную скорость, потому что так проще обучать и быстрее получать результат. Политика сходится быстрее, метрики выглядят лучше. Но при развертывании на железе этот сигнал исчезает. У робота есть IMU и состояния суставов из энкодеров, но нет датчика истинной скорости. Политика, обученная на недоступной информации, начинает на нее опираться, а такая зависимость заканчивается отложенным отказом.
Критик получает больше информации. Во время обучения он видит все, что видит актор, а также истинную скорость базы, высоту стоп, время полета стоп, состояние контакта стоп с поверхностью и контактные силы. Эти сигналы существуют только в симуляторе. Они помогают критику во время обучения точнее оценивать значение, не заставляя развернутую политику зависеть от сенсоров, которых на роботе нет.
Эта асимметрия между актором и критиком — одна из самых сильных частей дизайна. Критик используется только при обучении и не запускается на реальном роботе. Поэтому он может получать симуляционные сигналы вроде истинной скорости и контактных сил. Актор — компонент, который реально развертывается, поэтому он получает только те сигналы, которые существуют на железе.
В результате политика обучается на богатой информации, но при развертывании опирается только на то, что робот действительно измеряет. Критик берет на себя большую часть работы при обучении, чтобы актору не приходилось жульничать при запуске.
Часов походки нет. Кинематическая модель Asimov 1 подогнана под его конкретное железо. Диапазон движения голеностопа ограничен параллельным механизмом. Если искусственно навязать фазу походки, взятую из геометрии другого робота, это только ненужно ограничит политику. Поэтому политика сама ищет походку, подходящую текущему железу.
Набор rewards довольно компактный: отслеживание скорости, штраф за позу, награда за время в воздухе, плавность действий, эффективность момента, формирование позы, штраф за нестабильность и ограничение контактных сил. Дизайн rewards не был главным узким местом. Политика становится пригодной к развертыванию только после того, как модель актуаторов, модель таймингов и интерфейс наблюдений становятся точными. Подкручивать rewards при неправильной идентификации системы бессмысленно.
Что получится в итоге
В финальном состоянии стека Asimov 1 может двигаться вперед, назад и в стороны. Он способен восстанавливать равновесие после внешнего толчка. Все эти случаи обрабатываются одной и той же низкоуровневой политикой.
Сбор данных опирается на камеру, аудио, IMU и состояния моторных суставов. Базовая ходьба реализуется через телеоперацию. Через cloud API можно подключать собственных AI-агентов. Перед работой с реальным железом можно использовать цифрового двойника для симуляции.
Манипуляция не входит в текущий объем. Продвинутая мобильность вроде танцев тоже не входит. Бортовое обучение не входит. Это объективные ограничения первой версии, а не постоянные ограничения. Сейчас манипуляторы еще не включены в набор. Руки появятся через несколько месяцев, а манипуляция и mobile manipulation будут реализованы на том же железе позже.
Зачем строить самому
Мы потратили больше 100 000 долларов, чтобы с нуля разобраться в человекоподобной робототехнике, чтобы другим не пришлось начинать с чистого листа. BOM, CAD-файлы и симуляционная среда открыты. Базовая политика ходьбы тоже open source: ее можно прочитать, переобучить или заменить.
Когда вы своими руками собираете Asimov 1, вы понимаете, почему голеностоп сделан параллельным механизмом. Понимаете, почему порядок CAN-шины критичен для управления. Понимаете, почему истинную скорость базы нельзя подавать на вход актору. Понимаете разницу между «чистым симулятором» и симулятором, который имитирует реальные тайминги.


Такого понимания нельзя получить из YouTube-видео. Его получают, когда собирают робота, подключают двигатели, запускают политику, наблюдают отказ и чинят его.
Большинство людей, которые хотят строить человекоподобных роботов, дочитают эту статью и решат подождать. Им захочется больше документации, более зрелого набора и более подходящего момента. Но такой момент никогда не наступит.
Разработчики, которые по-настоящему понимают человекоподобную робототехнику, начинают работать с ней до того, как технология становится массовой.
Заказать набор Asimov 1 и получить все необходимое для домашней сборки человекоподобного робота можно здесь:
Оригинал: https://x.com/asimovinc/status/2042975993217032453?s=20
Дополнительные материалы:
- «Как с нуля DIY-воссоздать милого Microduck»
- «Как с нуля запустить RL-обучение и симуляцию Microduck»